-
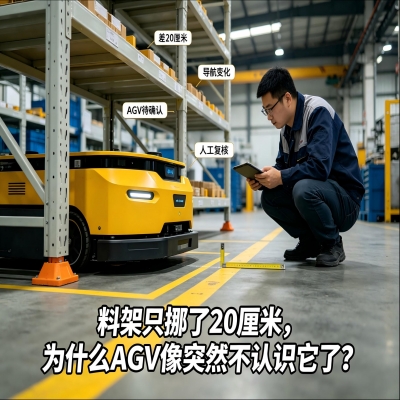
料架只挪了20厘米,为什么AGV像突然不认识它了?
一只料架,原来老老实实放在墙边。用了几个月以后,现场觉得旁边有点挤。于是有人顺手把它往右挪了一点,大概也就二十厘米。人看起来,这跟原来的位置几乎没有区别。AGV过来以后,事情开始不对劲。如果这里涉及固定站点、自动顶升、滚筒交接或者比较精确的对接,二十厘米就不是一点点。机器人不是来找一个大概方向,它得知道自己最后要停在哪里,货从哪里接、从哪里放。人推车到料架旁边,偏一点没关系。往左多走半步,手再伸一
2026-09-16 途灵
-
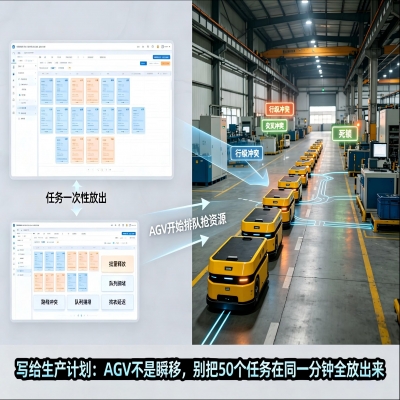
写给生产计划:AGV不是瞬移,别把50个任务在同一分钟全放出来
计划同事,有件事想提前商量。如果一小时有30个配送任务,听起来不算夸张。但这30个任务要是均匀出现,和最后15分钟突然一起放出来,对车队来说完全是两种人生。前一种叫工作。后一种叫下课铃响以后全校一起冲食堂。AGV/AMR车队真正怕的,不一定是全天任务多,而是任务瞬间堆在一起。车数量没变,路口没变,取货口没变,充电桩也没变。需求突然集中以后,调度再聪明,也只能在现有资源里排队。所以做自动物流,我很建
2026-09-04 途灵
-
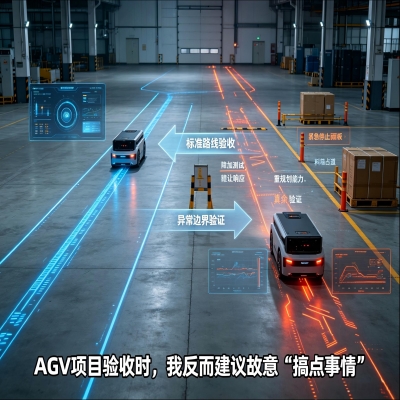
AGV项目验收时,我反而建议故意“搞点事情”
项目演示那天,一切通常都很配合。路线清了,托盘摆正,工位准备好。AGV从A点出发,稳稳到B点。大家看着都很舒服!如果验收只做到这里,我反而会有点不踏实。因为工厂真正长期运行,现场很少每天都这么给面子。门偶尔不开,目标位会被占,货没及时备好,网络会抖一下。有人按急停,输送线没回信。这些才是系统以后真正会遇到的生活。所以验收时,不妨在安全可控的前提下,故意给系统出几道“不太吉利”的题。第一道:目标工位
2026-09-01 途灵
-
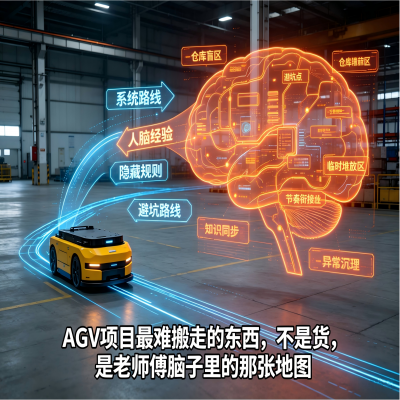
AGV项目最难搬走的东西,不是货,是老师傅脑子里的那张地图
我一直觉得,AGV项目里最容易被低估的东西,不是导航,也不是调度。是经验。仓库老师傅看一眼任务,就知道这批料虽然没标红,但二号线马上要断;看到叉车往某个方向走,就知道主通道等会儿会堵;某个工位说“赶紧送”,他还能顺嘴问一句:“你那边空位腾出来没有?”这些判断没有写在系统里。它们长在一个人的脑子里,运行多年,版本稳定,响应速度还很快。问题是,自动化听不懂“你看着办”。机器人需要知道什么叫急,什么叫普
2026-08-27 途灵
-
![准备上AGV,先别急着看车:跟着一箱物料从仓库走到产线]()
准备上AGV,先别急着看车:跟着一箱物料从仓库走到产线
不少AGV项目第一次开会,最先出现的问题是:你们有什么车型?这个问题当然要问,但不应该排在第一位。我更建议先找一箱真实物料,跟着它从仓库走到产线。别听流程介绍,真的走一遍。很多项目值不值得做、难点藏在哪里,路上自己会冒出来。01需求到底怎么出现先看产线怎么叫料。固定时间配送?员工按按钮?扫二维码?还是MES根据生产计划自动发任务?如果需求主要靠群里喊这批急,说明任务入口还没稳定。再问一句:谁有权插
2026-08-24 途灵
-
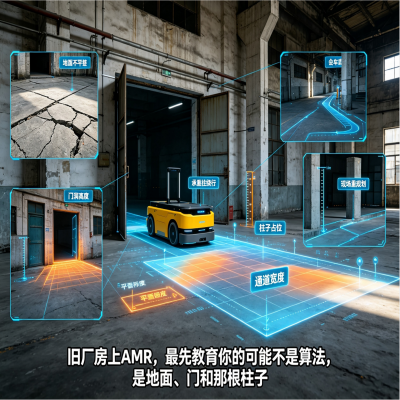
![旧厂房上AMR,最先教育你的可能不是算法,是地面、门和那根柱子]()
旧厂房上AMR,最先教育你的可能不是算法,是地面、门和那根柱子
新厂房做自动物流,有一个很舒服的地方:很多东西还能提前设计。旧厂房不一样。它已经生活很多年了。通道为什么这么窄,当年有它的原因;这根柱子为什么刚好在转角,也没人专门针对机器人;门槛、地面接缝、老货架、叉车习惯,全都带着历史形成的脾气。所以旧厂房做AMR,第一步经常不是选机器人。是走现场。看看空间、地面、通道、门洞、坡度、人员和叉车怎么走。实际做AMR部署时,空间分析、地面条件和环境因素本来就是落地
2026-08-19 途灵
-
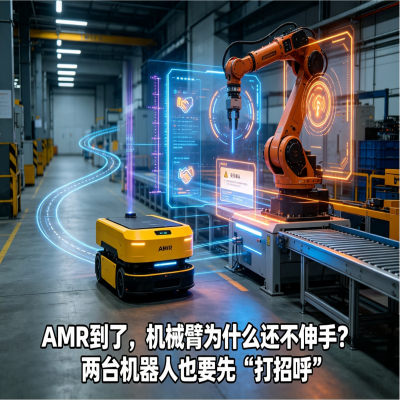
![AMR到了,机械臂为什么还不伸手?两台机器人也要先“打招呼”]()
AMR到了,机械臂为什么还不伸手?两台机器人也要先“打招呼”
AMR把料箱送到机械臂工位。车停得很准。机械臂一动不动。旁边第一次看联调的人容易着急:都到门口了,怎么还不拿?因为两台机器人合作,最怕的不是慢半秒,是谁都以为对方已经准备好。AMR说“我到了”,和“我已经停稳、定位完成、货物状态正确、你可以取”不是同一句话。机械臂说“我空闲”,和“夹具已经回安全位、程序准备好、工位允许进入”也不是一回事。所以自动化设备之间要有一套握手逻辑。先确认工位能不能接车。A
2026-08-14 途灵
-
![AGV都自动化了,为什么还要认真设计人工接管?]()
AGV都自动化了,为什么还要认真设计人工接管?
AGV项目做到后面,经常会出现一种误区:既然目标是无人化,就尽量别让人碰。这句话听着很先进,真到现场容易把自己逼进角落。工厂不是封闭实验室,通道会临时施工,货物会歪,设备会检修,网络会抖,人也可能把一个托盘放到系统没预料的位置。再成熟的自动化,都应该考虑一句话:万一今天它自己搞不定,人怎么安全接手?人工接管不是项目失败,它更像汽车上的备胎,你当然希望永远用不上,但真扎胎的时候,最好别发现后备箱里只
2026-08-11 途灵
-
![任务太多,再买两台AGV就一定能解决吗?]()
任务太多,再买两台AGV就一定能解决吗?
任务量上来了,AGV开始排队。最直接的解决办法,看起来也很简单:再买两台。车多了,理论上能干更多活。但工厂物流不像往群里多拉两个人。路还是那几条路,工位还是那几个工位,装卸口也不会因为车多了自动长出第二个。如果瓶颈在车辆数量,加车有效。如果瓶颈在别的地方,加车可能只是让排队队伍更有规模。最常见的堵点,是取放工位。一台AGV到站后,要等人工备货、等设备放行、等托盘摆正。后面的车只能排着。如果一个工位
2026-08-06 途灵
-
![牵引AGV一次挂几节料车,真不是越多越划算]()
牵引AGV一次挂几节料车,真不是越多越划算
牵引式AGV后面挂着一串料车,从车间里经过,视觉效果很不错。有人看完第一反应是:既然能拖四节,能不能再加两节?一趟多送一点,听起来等于效率直接上去。但牵引编组不是串糖葫芦,签子够长就一直往后加。车头拉得动,只是第一关。整列车有多长,决定它能不能顺利转弯。车头已经过去了,最后一节料车可能还在路口缓慢甩尾。通道看着够宽,遇到九十度弯和交叉口,尾部轨迹会比想象中更有自己的路线。刹车也要算满载时总重量增加
2026-08-03 途灵
-
![工厂内部物流为什么越来越像公交线路,而不是打车?]()
工厂内部物流为什么越来越像公交线路,而不是打车?
工厂里有一种配送方式,很像公交车。它不是哪条产线一喊就临时派车,也不是每个工位都单独安排一趟。车辆按照固定线路和节奏,依次经过几个取送点:这里放下一箱料,那里带走一个空框,再去下一站收回半成品。转一圈,任务完成不少。这种方式常被叫作循环取送,也有人习惯称它为Milk Run。名字听着有点洋气,干的事情很朴素:让一台车少跑空路,让多个工位别各自抢车。想象一下,如果每个工位都像打车一样单独叫AGV。1
2026-07-29 途灵
-
![AGV调度放本地部署,还是上云服务器调度?]()
AGV调度放本地部署,还是上云服务器调度?
AGV调度放本地还是上云?这道题没有统一答案一个方案说本地部署更稳,另一个方案说云端管理更灵活。听起来双方都很有道理,企业却容易陷入到底谁代表未来的选择题。先把未来感放一边,部署方式的核心,是匹配数据边界、网络条件、运维能力和多工厂管理需求。1.本地部署:系统住在自己厂里本地部署通常把调度、数据库和相关服务放在企业现场或自有数据中心。它的优势是生产网络和核心数据可以留在内部,系统对外部网络依赖相对
2026-07-17 途灵
-
![自动立库加AGV,才能把出库转运真正跑起来]()
自动立库加AGV,才能把出库转运真正跑起来
自动立库很高级,货存在里面整整齐齐,系统一调用,托盘出来,画面很像仓库终于开始懂事。但问题来了:托盘出来以后,谁接?如果出库口没人接,或者叉车还在别处忙,立库再智能,也会卡在出口。AGV和立库配合的价值,就是把出库后的转运接住。立库出库,AGV接货,送到产线、暂存区、质检区或复核点。关键在于节拍要对上,立库什么时候出,AGV什么时候到,出库口能不能缓存,多台车怎么排队,异常了谁处理。这些没设计好,
2026-07-14 途灵
-
![买多台AGV别只看数量,调度不好全都堵]()
买多台AGV别只看数量,调度不好全都堵
一台AGV跑得顺,不代表五台、十台一起跑也顺。这事和城市交通很像,一辆车在路上没什么问题,大家同时挤进一个路口,就开始体验早高峰。多车AGV也是一样,如果每台车都各跑各的,没有统一调度,谁先走、谁让路、谁去充电、谁接急单,全靠系统临场发挥不够,现场就容易变成移动堵车模拟器。调度系统的价值,不是让界面看起来高级。它更像车间里的交通大脑。哪台车最近,哪台车电量够,哪条路线空,哪个点位正在占用,哪个任务
2026-07-09 途灵
-
![AMR不是万能,但它确实更适合柔性生产]()
AMR不是万能,但它确实更适合柔性生产
有些工厂的生产节奏,不是直线,更像天气。今天这个型号,明天那个订单,后天临时换线,物料路线也跟着一起变。这种现场,如果用一条固定路线去管全部搬运,多少有点用公交车跑网约车订单。不是不能跑,是灵活度不够。AMR的价值就在这里,它不需要像传统固定路线AGV那样强依赖预设路线,可以根据任务点位和现场环境进行路径规划,更适合小批量、多品种、换线换型频繁的场景。比如某条产线今天需要A类物料,明天换成B类,配
2026-07-07 途灵
全国服务热线:
166 2067 5888