-
花几十万上马 AGV,半年就闲置?工厂自动化落地最容易踩的 4 个陷阱
很多制造企业的老板,在参观完自动化展会、看完同行成功案例之后,很容易心动:别人用 AGV 省人工、提效率,我们是不是也可以直接照搬? 但现实里有大量项目,设备买回来,热闹一阵子之后,AGV 长期停在角落,重新回到人工拉料的模式。今天抛开销售话术,从项目落地视角,聊聊行业里高频翻车的 4 个核心问题。第一个问题:选型只看参数,忽略现场地坪条件。 大部分采购比价的时候,重点关注载重、最大行驶速度、价格
2026-11-02 途灵
-
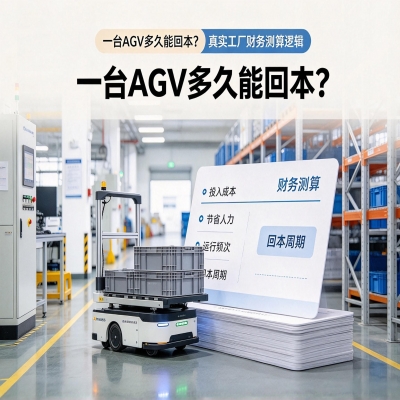
一台AGV多久能回本?真实工厂财务测算逻辑
所有工厂老板最关心的问题:买 AGV 到底划不划算?多久可以回本?很多销售会给你一个漂亮的 6–12 个月回本案例,但那都是理想工况。我用通用的测算逻辑,带你自己算,避免被夸大收益忽悠。先列基础变量,以潜伏式激光 AGV 举例:设备采购 + 实施调试一套均价 6–10 万,包含调度单机版、基础安装培训。 替代岗位:传统地牛搬运工,二线城市工厂,人工综合成本(工资 + 社保 + 食宿)6000 元
2026-10-28 途灵
-
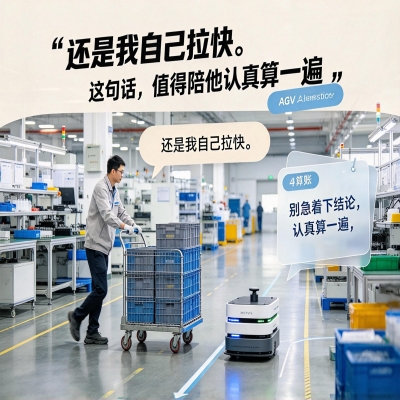
“还是我自己拉快。”这句话,值得陪他认真算一遍
“还是我自己拉快。”听到这句话,项目组容易着急。机器人刚部署,操作员已经去拿推车,好像前面一大堆调试都白忙了。我反而建议先接一句:“好,我们把你这趟怎么做的看完整。”不急着证明机器人赢,也别立刻认定员工不接受新东西。对这个人来说,手推车就在那里,走哪条路、到哪儿取、什么时候回来,他都有数。点了叫车按钮以后还要等多久,未必同样有底。选熟悉的办法,有时是在选可控,不是在选落后。先把“快”问具体是这一箱
2026-10-22 途灵
-
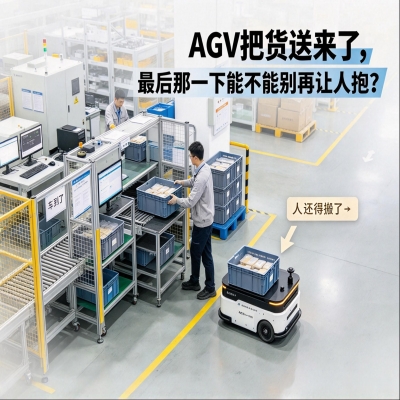
AGV把货送来了,最后那一下能不能别再让人抱?
看机器人搬运视频,我更想让镜头晚一点关。车到工位、稳稳停好,这一段当然值得拍。再往后呢?人是转身就能拿到零件,还是要先把整箱抱起来、挪到桌上,才能开始干活?如果停在“货已送达”,两种方案看着都完成任务。镜头多留一会儿,人的感受可能差不少。拿一个假设的料箱工位来说。箱子放在料架低层,开口朝墙,人每次取件都要先往外拖一点。东西不一定特别重,偶尔拿一次也不至于让人专门反映问题。可一班下来,这个弯腰、拖箱
2026-10-16 途灵
-
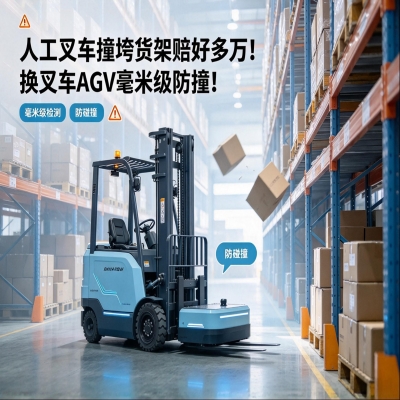
![人工叉车撞垮货架赔好多万!换叉车AGV毫米级防撞!]()
人工叉车撞垮货架赔好多万!换叉车AGV毫米级防撞!
只要在车间呆过的老工业人,谁没见过人工叉车闯祸的悚然瞬间?去年底在清溪,一个年轻叉车工连上十天夜班,疲惫得眼睛发直。在拐弯盲区一脚油门,车尾直接狠狠扫在重型高位货架的承重立柱上!轰隆一声巨响,三组货架连带上百箱精密加工件像雪崩一样坍塌,工人连滚带爬逃命。零件砸成废铁,整条通道封锁两天,老细赔得心头滴血。人工开叉车,盲区大、开小差、情绪烦躁,就是车间最大的不定时炸弹。这也是为什么现在厂区内转运,越来
2026-10-12 途灵
-
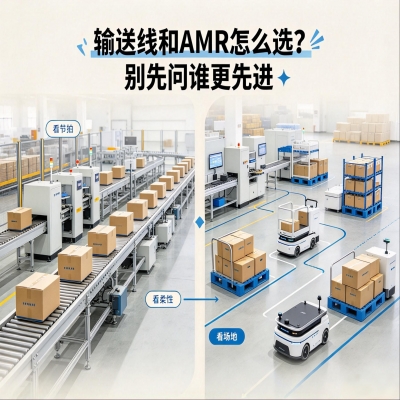
![输送线和AMR怎么选?别先问谁更先进]()
输送线和AMR怎么选?别先问谁更先进
假设有两家工厂,都要把物料从A点送到B点。第一家:A、B的位置很多年不变。每天货量很大。节拍稳定。基本就是这条线一直跑。第二家:今天A送B。明天可能多一个C点。产品换型以后,路线和站点还会调整。两家都在搬货。适合的自动化思路未必一样。很多小白第一次选设备,容易问:输送线先进,还是AMR先进?这个问题有点像问:地铁先进,还是出租车先进?都先进。就是干的活不一样。固定输送线的特点很直观。路线就是那条路
2026-09-30 途灵
-
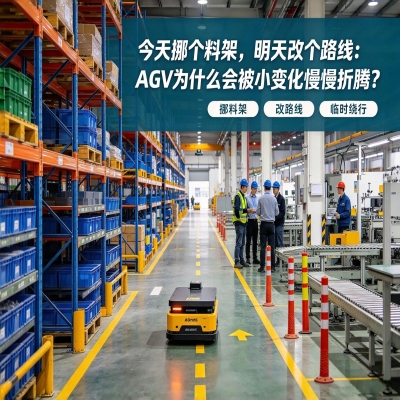
![今天挪个料架,明天改个路线:AGV为什么会被小变化慢慢折腾?]()
今天挪个料架,明天改个路线:AGV为什么会被小变化慢慢折腾?
工厂不会一直长一个样,这个月新增一台设备,下个月料架换位置。过段时间产线节拍调整,旁边又多了一个周转区。人工物流对这些变化的适应能力特别强,老师傅第二天来上班看一眼:哦,东西挪那边去了。脑子里的地图自动更新。AGV没有这项民间技能,它最怕的不是工厂变化。变化本身很正常,它怕的是现场已经变了,系统还活在昨天。比如工位往旁边挪了一点,大家觉得也没多远。临时通道改成长期通道,没人更新规则。原来允许经过的
2026-09-24 途灵
-
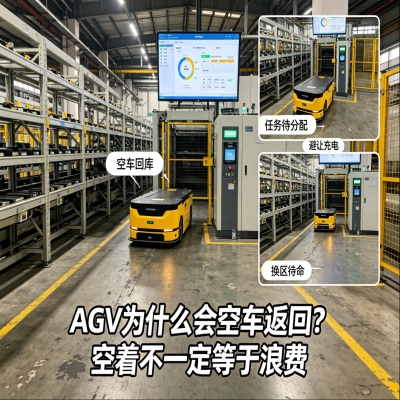
![AGV为什么会空车返回?空着不一定等于浪费]()
AGV为什么会空车返回?空着不一定等于浪费
车从产线送完料,转身回仓库。车上什么都没有,第一次看到这种场面,很容易替它着急:刚才来这一趟不是有路吗?回去怎么不顺便捎点东西?工厂里的人特别不喜欢空跑两个字,听起来就像出租车回程没接到客,油照烧,钱没挣。但AGV空车回去,不一定就是系统偷懒。先看这趟回程有没有东西适合带。如果产线旁边有空料箱、空托盘、周转车需要回仓库,那当然值得把回程利用起来。送满箱过去,顺手把空箱带回来,一来一回比较漂亮。可如
2026-09-21 途灵
-
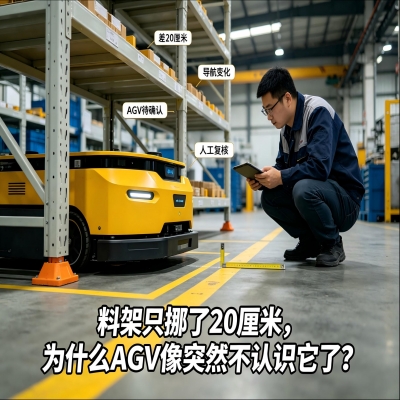
![料架只挪了20厘米,为什么AGV像突然不认识它了?]()
料架只挪了20厘米,为什么AGV像突然不认识它了?
一只料架,原来老老实实放在墙边。用了几个月以后,现场觉得旁边有点挤。于是有人顺手把它往右挪了一点,大概也就二十厘米。人看起来,这跟原来的位置几乎没有区别。AGV过来以后,事情开始不对劲。如果这里涉及固定站点、自动顶升、滚筒交接或者比较精确的对接,二十厘米就不是一点点。机器人不是来找一个大概方向,它得知道自己最后要停在哪里,货从哪里接、从哪里放。人推车到料架旁边,偏一点没关系。往左多走半步,手再伸一
2026-09-16 途灵
-
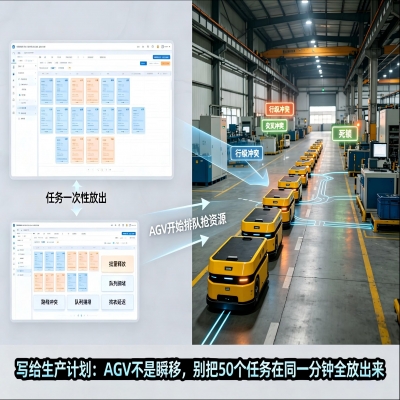
![写给生产计划:AGV不是瞬移,别把50个任务在同一分钟全放出来]()
写给生产计划:AGV不是瞬移,别把50个任务在同一分钟全放出来
计划同事,有件事想提前商量。如果一小时有30个配送任务,听起来不算夸张。但这30个任务要是均匀出现,和最后15分钟突然一起放出来,对车队来说完全是两种人生。前一种叫工作。后一种叫下课铃响以后全校一起冲食堂。AGV/AMR车队真正怕的,不一定是全天任务多,而是任务瞬间堆在一起。车数量没变,路口没变,取货口没变,充电桩也没变。需求突然集中以后,调度再聪明,也只能在现有资源里排队。所以做自动物流,我很建
2026-09-04 途灵
-
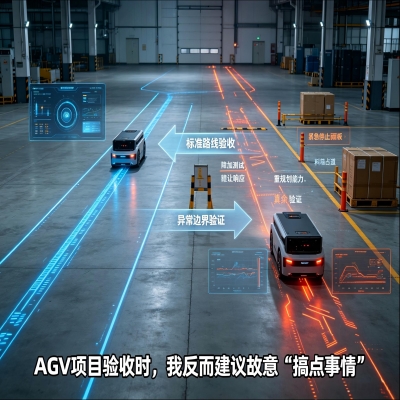
![AGV项目验收时,我反而建议故意“搞点事情”]()
AGV项目验收时,我反而建议故意“搞点事情”
项目演示那天,一切通常都很配合。路线清了,托盘摆正,工位准备好。AGV从A点出发,稳稳到B点。大家看着都很舒服!如果验收只做到这里,我反而会有点不踏实。因为工厂真正长期运行,现场很少每天都这么给面子。门偶尔不开,目标位会被占,货没及时备好,网络会抖一下。有人按急停,输送线没回信。这些才是系统以后真正会遇到的生活。所以验收时,不妨在安全可控的前提下,故意给系统出几道“不太吉利”的题。第一道:目标工位
2026-09-01 途灵
-
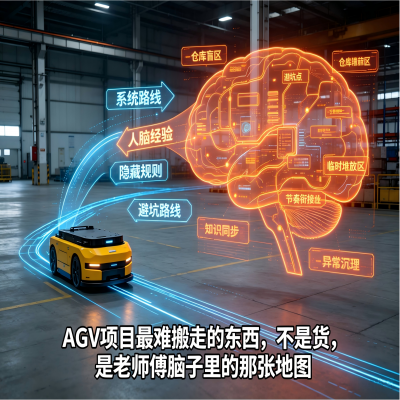
![AGV项目最难搬走的东西,不是货,是老师傅脑子里的那张地图]()
AGV项目最难搬走的东西,不是货,是老师傅脑子里的那张地图
我一直觉得,AGV项目里最容易被低估的东西,不是导航,也不是调度。是经验。仓库老师傅看一眼任务,就知道这批料虽然没标红,但二号线马上要断;看到叉车往某个方向走,就知道主通道等会儿会堵;某个工位说“赶紧送”,他还能顺嘴问一句:“你那边空位腾出来没有?”这些判断没有写在系统里。它们长在一个人的脑子里,运行多年,版本稳定,响应速度还很快。问题是,自动化听不懂“你看着办”。机器人需要知道什么叫急,什么叫普
2026-08-27 途灵
-
![准备上AGV,先别急着看车:跟着一箱物料从仓库走到产线]()
准备上AGV,先别急着看车:跟着一箱物料从仓库走到产线
不少AGV项目第一次开会,最先出现的问题是:你们有什么车型?这个问题当然要问,但不应该排在第一位。我更建议先找一箱真实物料,跟着它从仓库走到产线。别听流程介绍,真的走一遍。很多项目值不值得做、难点藏在哪里,路上自己会冒出来。01需求到底怎么出现先看产线怎么叫料。固定时间配送?员工按按钮?扫二维码?还是MES根据生产计划自动发任务?如果需求主要靠群里喊这批急,说明任务入口还没稳定。再问一句:谁有权插
2026-08-24 途灵
-
![旧厂房上AMR,最先教育你的可能不是算法,是地面、门和那根柱子]()
旧厂房上AMR,最先教育你的可能不是算法,是地面、门和那根柱子
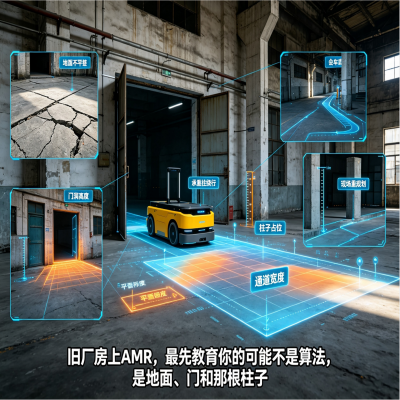
新厂房做自动物流,有一个很舒服的地方:很多东西还能提前设计。旧厂房不一样。它已经生活很多年了。通道为什么这么窄,当年有它的原因;这根柱子为什么刚好在转角,也没人专门针对机器人;门槛、地面接缝、老货架、叉车习惯,全都带着历史形成的脾气。所以旧厂房做AMR,第一步经常不是选机器人。是走现场。看看空间、地面、通道、门洞、坡度、人员和叉车怎么走。实际做AMR部署时,空间分析、地面条件和环境因素本来就是落地
2026-08-19 途灵
-
![AMR到了,机械臂为什么还不伸手?两台机器人也要先“打招呼”]()
AMR到了,机械臂为什么还不伸手?两台机器人也要先“打招呼”
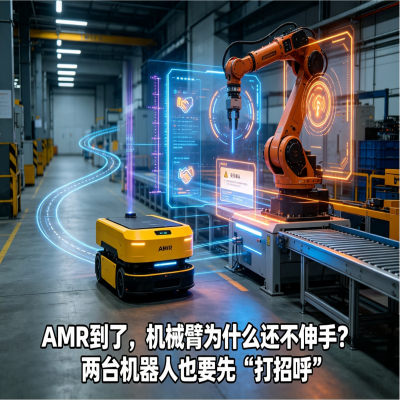
AMR把料箱送到机械臂工位。车停得很准。机械臂一动不动。旁边第一次看联调的人容易着急:都到门口了,怎么还不拿?因为两台机器人合作,最怕的不是慢半秒,是谁都以为对方已经准备好。AMR说“我到了”,和“我已经停稳、定位完成、货物状态正确、你可以取”不是同一句话。机械臂说“我空闲”,和“夹具已经回安全位、程序准备好、工位允许进入”也不是一回事。所以自动化设备之间要有一套握手逻辑。先确认工位能不能接车。A
2026-08-14 途灵
全国服务热线:
166 2067 5888